Recherche · Analyse
Boston Dynamics met des roues à Atlas : un banc d'essai, pas un produit
Un ingénieur de l'équipe Atlas raconte comment l'humanoïde a été équipé de roues de trottinette pour pousser ses moteurs dans leurs retranchements. L'intérêt n'est pas le robot à roulettes, mais la méthode : rendre la simulation fidèle au matériel avant d'y entraîner une IA.
Par Kayzen AI · · 3 min de lecture
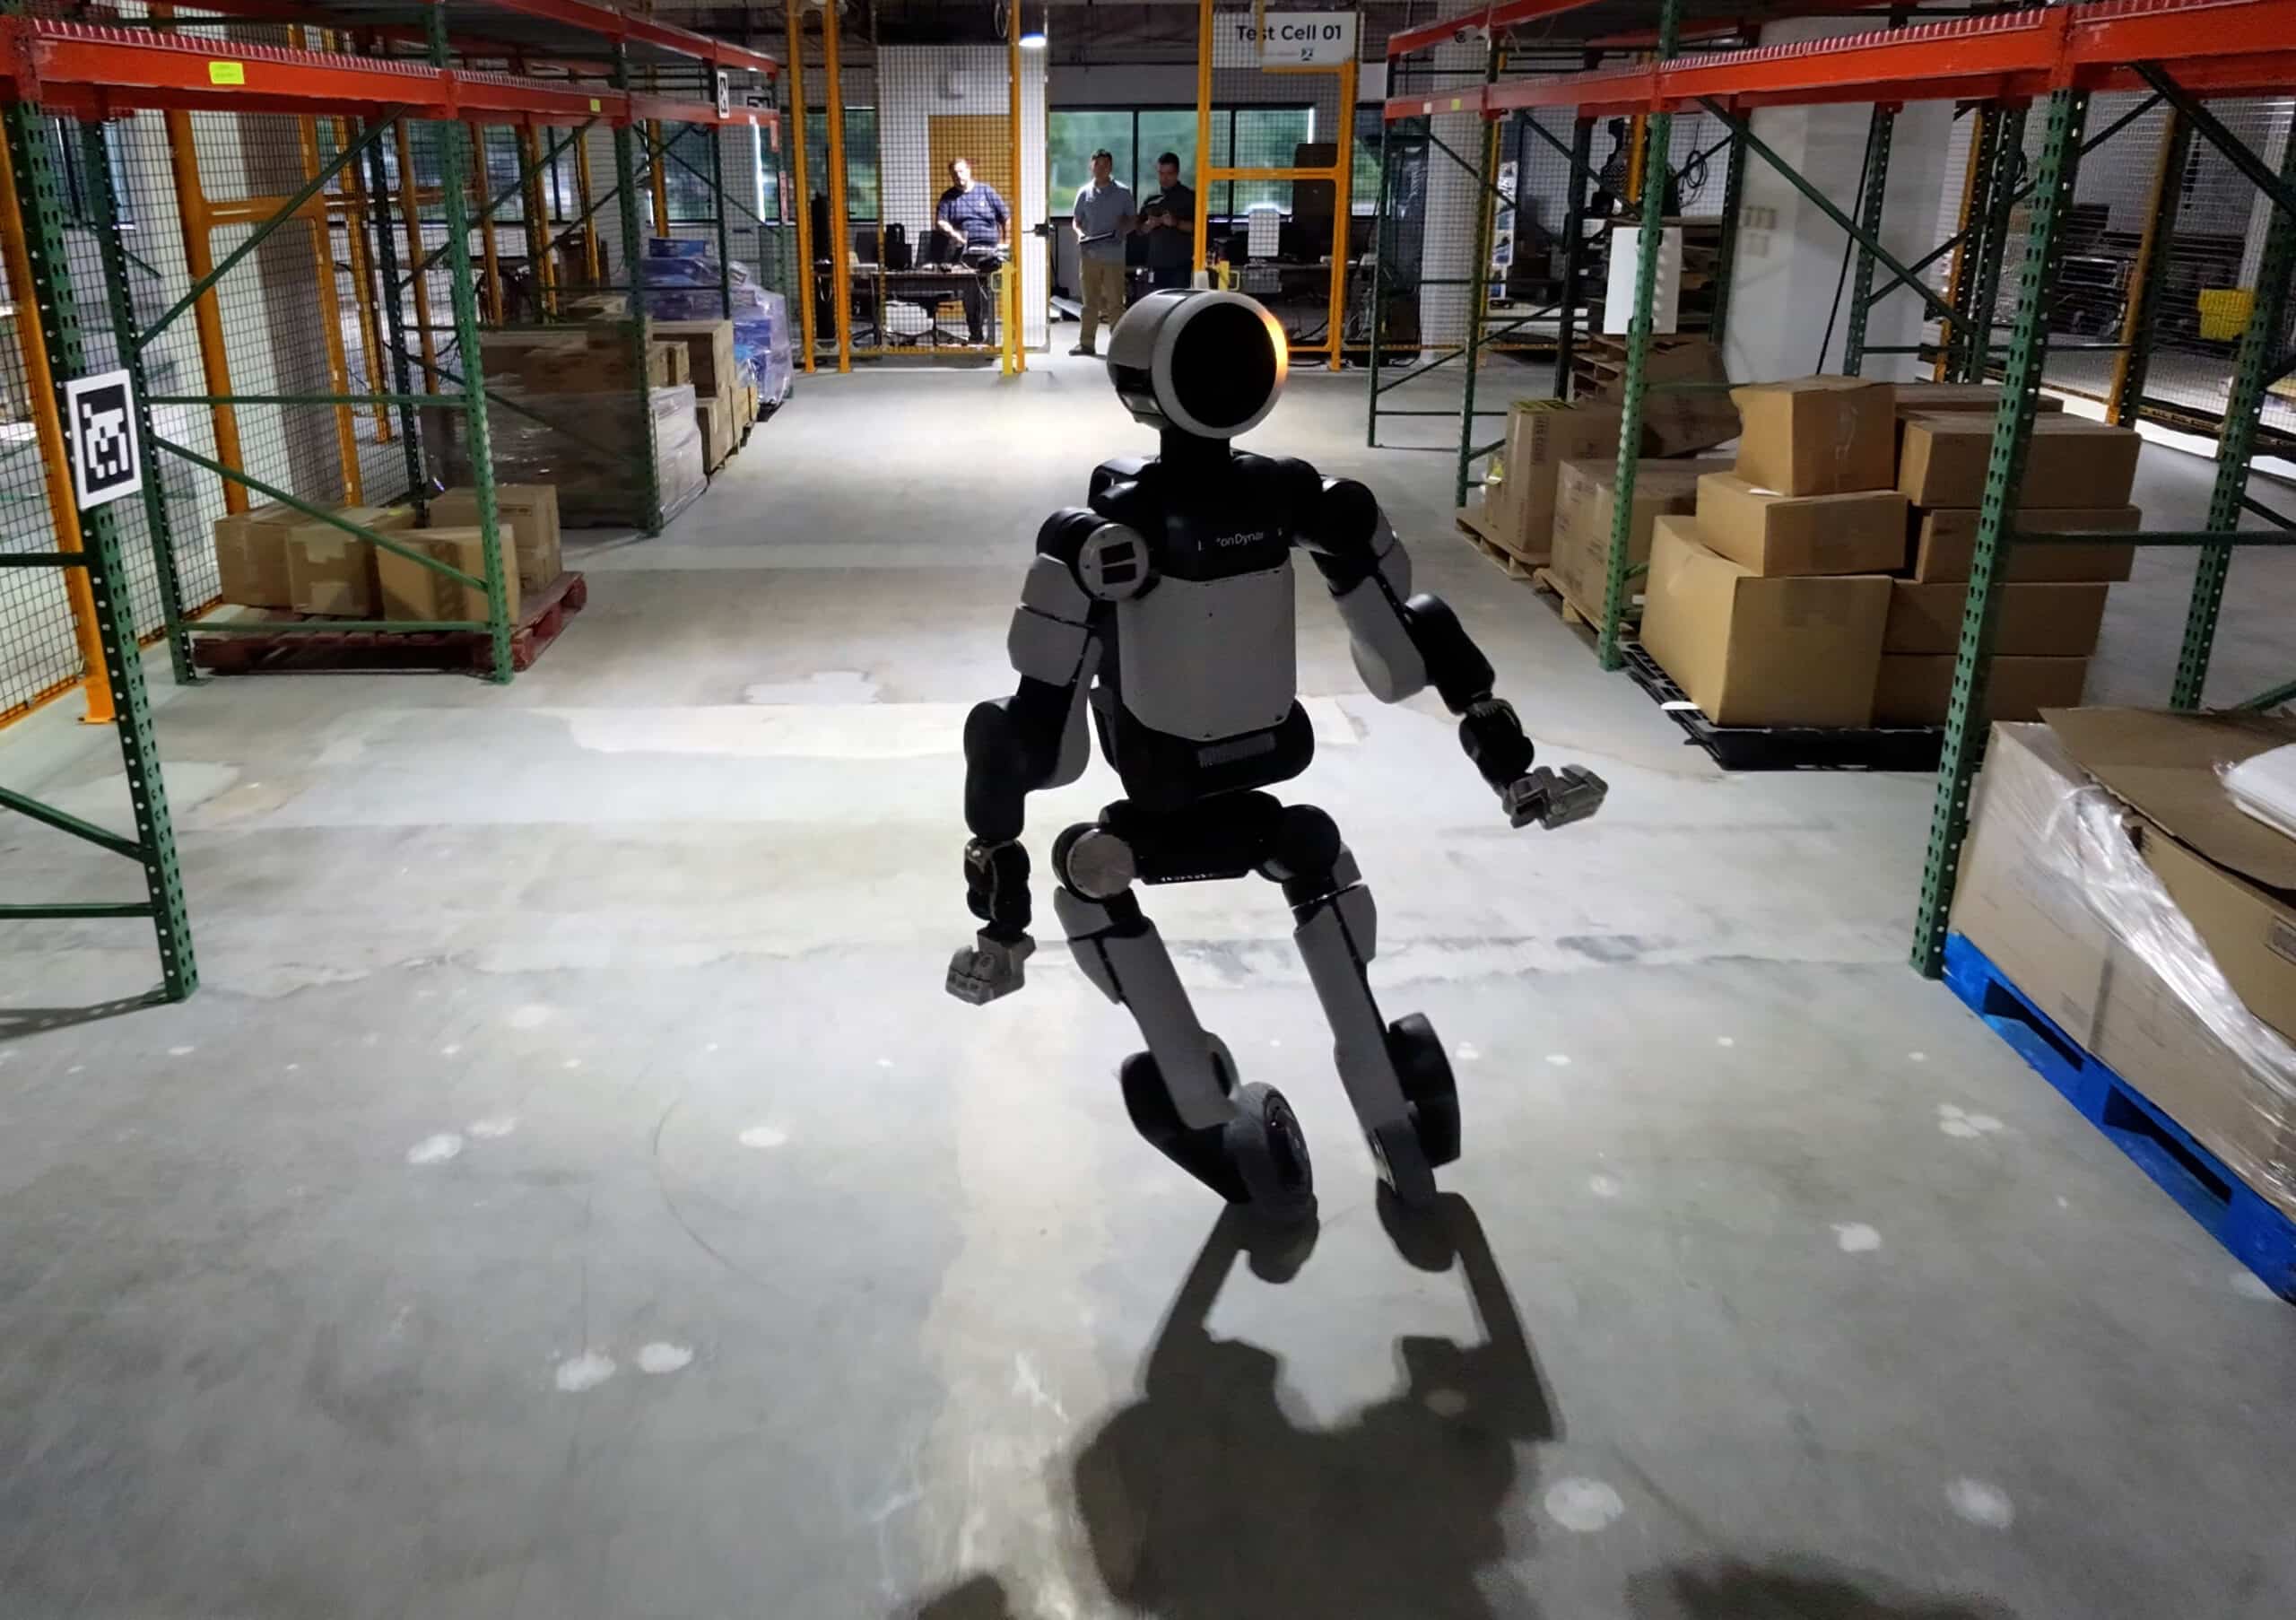
Boston Dynamics a publié sur son blog un billet technique signé Xiaoyu (Andy) Wu, ingénieur en commande des moteurs dans l'équipe du robot humanoïde Atlas. Il y décrit une expérience inhabituelle : remplacer les pieds du robot par des roues. Le texte le dit sans ambiguïté, un Atlas à roues n'est pas un produit, c'est un banc d'essai de recherche.
Ce qui a été fait
La modification matérielle est minimale. Une seule pièce nouvelle, un adaptateur sur mesure, fixe une jante de trottinette du commerce sur le moteur de cheville existant. Dans le logiciel, chaque roue est traitée comme une cheville capable de tourner sans fin.
Les comportements montrés :
- un saut avec rotation de 360 degrés, calqué sur l'enregistrement des mouvements d'une personne ;
- des déplacements latéraux rapides, où le robot roule là où un humain ferait glisser ses pieds ;
- du patinage en marche arrière dans un entrepôt.
L'auteur précise que le roulage fluide n'a pas été programmé : il est apparu pendant l'entraînement, après ajustement des récompenses et des consignes données au modèle.
Pourquoi des roues
Le but n'était pas de rouler. Une roue fait tourner un moteur longtemps, vite et sous forte charge, ce que la marche ne fait pas. C'est un moyen de parcourir toute la plage de couple et de vitesse des moteurs, et de vérifier les réglages de commande à leurs limites.
Le robot apprend ses gestes par apprentissage par renforcement, c'est-à-dire par essais et erreurs, dans un simulateur (ici MuJoCo, le moteur physique ouvert par Google DeepMind). Tout repose alors sur une condition : que le moteur simulé se comporte comme le vrai. L'équipe a donc mesuré les moteurs réels, puis réglé leur modèle simulé pour qu'il colle aux mesures. L'auteur insiste sur un piège : une simulation trop idéale apprend au robot des gestes que le matériel ne peut pas exécuter.
Selon lui, les comportements entraînés en simulation ont ensuite fonctionné presque à l'identique sur le robot, et le saut a réussi dès le premier essai.
Ce qui n'est pas démontré
Le billet est un récit d'ingénieur, pas un rapport de mesure.
- Aucun chiffre : ni vitesse, ni couple, ni taux de réussite, ni durée de fonctionnement.
- Le saut suit une trajectoire humaine enregistrée ; le robot ne décide pas seul de sauter.
- Aucun client ni usage industriel n'est associé à cette configuration.
- La tolérance aux pannes de moteur, sujet que l'auteur dit explorer, reste un travail en cours.
L'objectif affiché est de rapporter ces enseignements à l'Atlas standard, sur pieds, pour mieux connaître ses limites matérielles et sa robustesse.
Notre lecture
Il serait facile de ne retenir que la vidéo d'un humanoïde qui patine. Pour une entreprise industrielle, le fond est plus utile que la forme.
La leçon s'applique à tout projet de robotique pilotée par IA, y compris modeste : la qualité du résultat dépend moins du modèle d'IA que de la fidélité entre la simulation et la machine réelle. Un intégrateur qui vous promet un robot « entraîné en simulation » devrait pouvoir expliquer comment il a calibré ses moteurs, ses frottements et ses capteurs par rapport au matériel livré.
L'autre enseignement concerne le calendrier. Boston Dynamics en est encore à caractériser les limites de ses moteurs et à étudier le comportement en cas de panne. Ce sont des travaux de fiabilité, préalables à un déploiement à grande échelle. Les humanoïdes polyvalents en usine restent un sujet à suivre, pas encore une ligne à inscrire au budget d'investissement d'une PME.
Sources
- Boston Dynamics — Atlas On a Roll — source primaire