Recherche · Actualité
Physical Intelligence ouvre une API pour entraîner et piloter des robots à distance
La jeune pousse américaine propose en bêta un service qui adapte ses modèles à un robot donné, puis les fait tourner depuis ses serveurs. L'accès passe par une liste d'attente. Ni les prix ni les délais de réponse ne sont publiés.
Par Kayzen AI · · 3 min de lecture
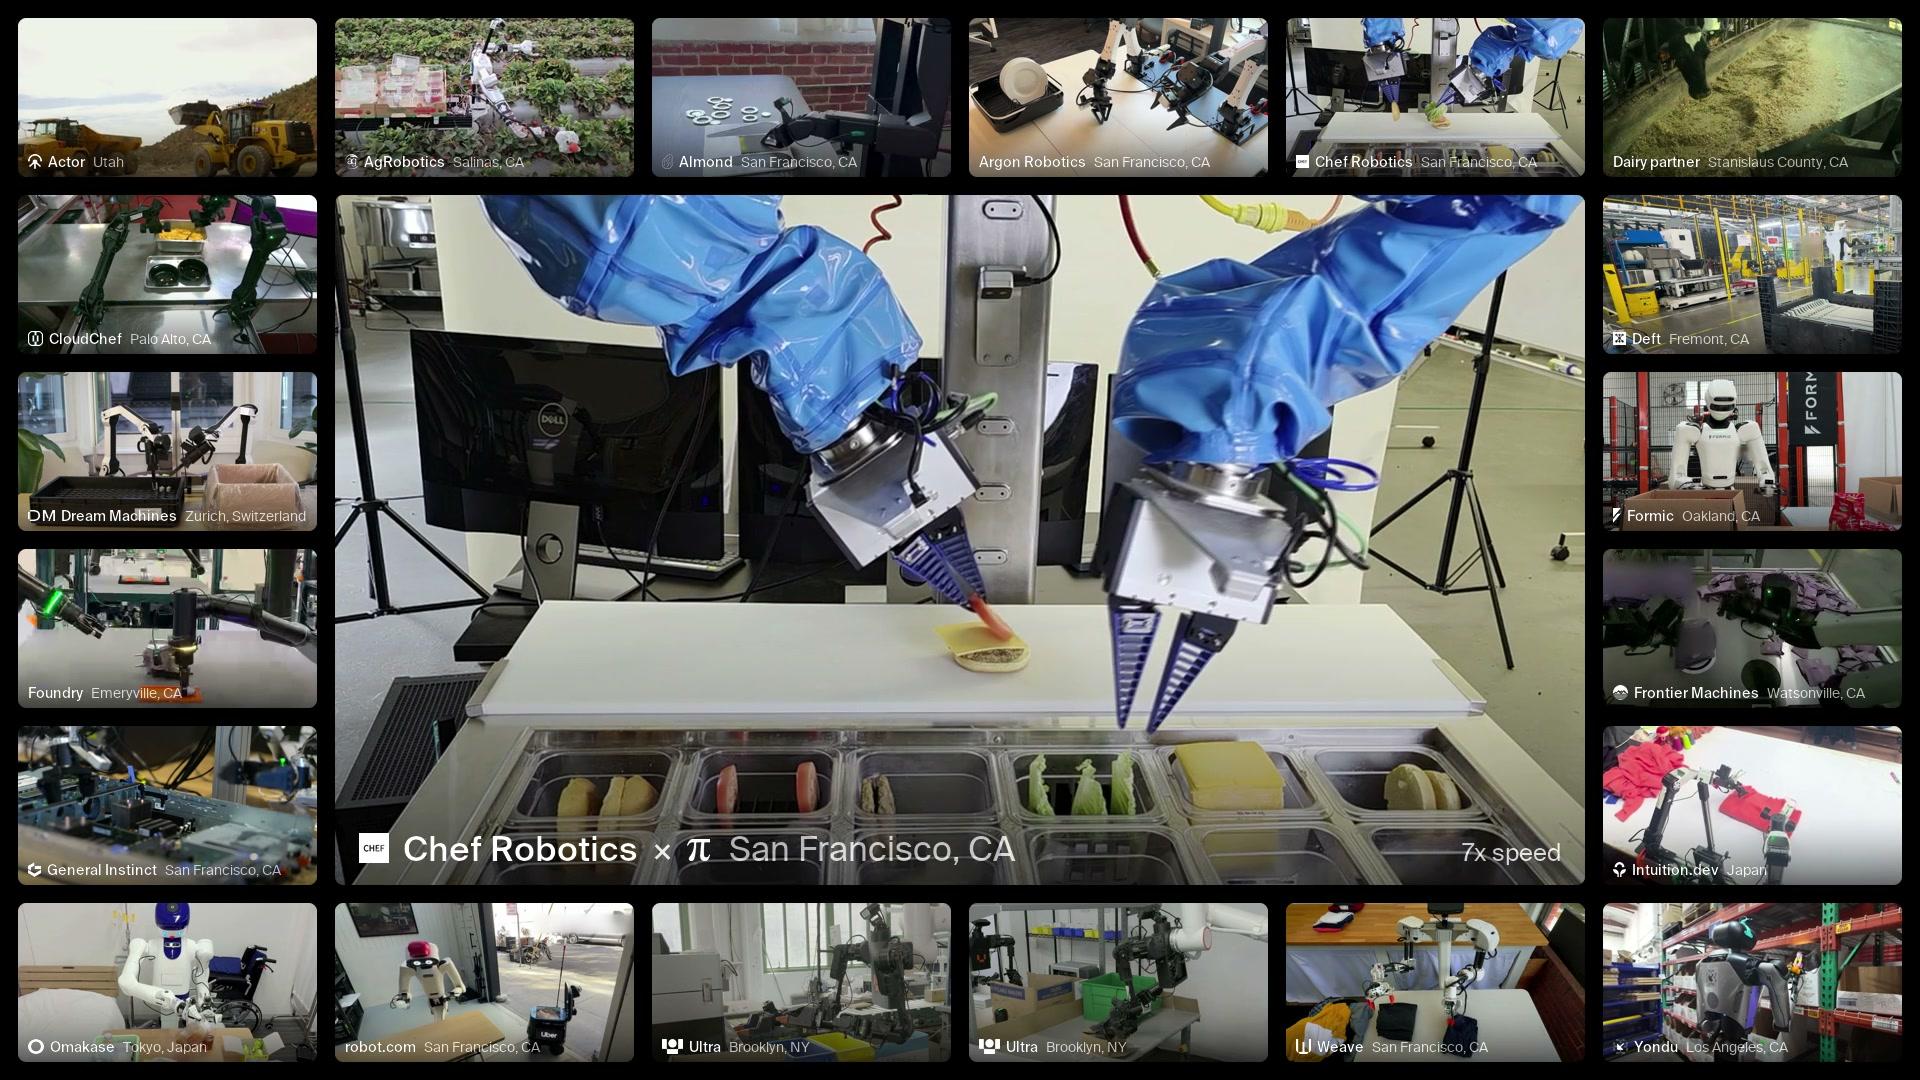
Physical Intelligence développe des modèles d'IA généralistes pour robots : un même modèle, entraîné sur de nombreuses machines et tâches, que l'on adapte ensuite à un cas précis. Le 13 octobre 2026, l'entreprise a ouvert en bêta la « Pi API », qui donne accès à ses modèles les plus récents pour l'entraînement comme pour l'exécution.
Comment cela fonctionne
Le parcours décrit tient en quatre étapes :
- envoyer ses propres données de démonstration ;
- lancer l'adaptation du modèle (le « fine-tuning ») sur l'infrastructure de Physical Intelligence ;
- faire tourner le modèle adapté sur son robot, à travers une passerelle hébergée ;
- utiliser les résultats pour décider quelles données collecter ensuite.
L'argument est de supprimer la partie la plus lourde pour une petite équipe : monter une chaîne d'apprentissage automatique et gérer des GPU. L'entreprise ajoute que le modèle servi par l'API demande moins de données d'adaptation que les précédents, sans donner de chiffre, et qu'elle pourra le remplacer par des versions plus récentes.
Ce qui a été montré
Avant l'ouverture, un petit nombre d'entreprises ont eu un accès anticipé. Le billet en cite près d'une vingtaine, avec des déploiements au Japon, en Suisse et aux États-Unis. Deux exemples sont détaillés :
- Actor, dans l'Utah, fait charger un camion-benne par une chargeuse sur pneus autonome ;
- Almond fait ébavurer des entretoises par son robot à deux bras Axol, après quatre jours d'itérations avec l'API.
D'autres cas portent sur des vêtements, des ingrédients alimentaires et des pièces de fabrication. Ce sont des vidéos et des témoignages choisis par l'éditeur : aucun taux de réussite, aucune cadence, aucune durée de fonctionnement sans intervention n'est publié.
Ce que le billet ne dit pas
La liste des absences est longue, et c'est l'information principale pour qui voudrait s'engager :
- aucun prix ;
- aucun délai de réponse garanti, alors que le modèle tourne à distance ;
- aucune liste de robots pris en charge ;
- aucun volume de données minimal ;
- pas de nom pour le modèle servi.
Physical Intelligence reconnaît par ailleurs que la plupart des premiers déploiements utilisaient l'exécution dans le cloud et que certains partenaires ont rencontré des difficultés de connexion réseau. L'entreprise dit elle-même en être à un stade précoce.
Les points à vérifier avant d'y toucher
Un robot piloté depuis un serveur distant pose des questions qu'un logiciel de bureau ne pose pas.
- La coupure réseau. Que fait la machine si la liaison tombe au milieu d'un geste ? Ce comportement doit être défini de votre côté, pas supposé.
- Les données. Les vidéos d'un atelier montrent des pièces, des procédés, parfois des salariés. Il faut savoir où elles sont stockées et si elles servent à entraîner les modèles communs. Le billet ne le précise pas.
- La dépendance. Le modèle adapté vit chez le fournisseur, qui peut changer le modèle de base. Demandez ce qui se passe pour vos réglages lors d'un changement de version.
Notre lecture
L'annonce marque un changement de modèle commercial : l'intelligence d'un robot devient un service en ligne, comme l'est déjà la génération de texte. Pour un intégrateur ou un fabricant de machines spéciales, c'est une piste sérieuse pour automatiser des tâches trop variables pour une programmation classique.
Pour une PME utilisatrice, il est trop tôt. L'accès se fait sur liste d'attente, sans tarif et sans engagement de service. La bonne démarche aujourd'hui : identifier une tâche répétitive mais variable dans votre atelier, la filmer, et interroger votre intégrateur habituel sur ce type de service. Les versions antérieures des modèles, π0 et π0.5, restent publiées en code ouvert pour qui veut expérimenter sans dépendre de l'API.
Sources
- Physical Intelligence — Frontier Models for Every Robot — source primaire